

Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM
Żuraw TBM

Wiadomości branżowe
 Sep 14 , 2026
Analiza siły wózka podnośnikowego: objaśnienie trzech sił dla inżynierów urządzeń dźwigowych
Sep 14 , 2026
Dla inżyniera utrzymania ruchu sprawdzającego 5-tonową suwnicę pomostową siły utrzymujące wózek w miejscu na belce mostu to nie tylko liczby akademickie. W typowym ćwiczeniu statycznym na wózek podnośnikowy działają trzy siły: ciężar samego wózka, ładunek zawieszony na haku i siła uciągu napędu jezdnego. Równowaga między tymi trzema siłami decyduje o tym, czy wózek pozostanie wyrównany, czy wózek końcowy wytrzyma zbyt duże obciążenie i czy silnik jezdny ma wystarczający moment obrotowy, aby płynnie uruchamiać i zatrzymywać. Właściwe wyważenie to pierwszy krok w wyborze niezawodnego systemu wózków.
Co właściwie reprezentują trzy siły w wózku podnoszącym
W uproszczonym modelu sił płaskich wózek jest traktowany jako korpus sztywny pod działaniem trzech równoczesnych sił. Pierwszą z nich jest ciężar samego wózka, łącznie z zespołem podnoszącym, ramą i mechanizmem jezdnym. Drugi to pionowy uciąg zawieszonego ładunku, przenoszony przez linę lub łańcuch. Trzecia to pozioma siła napędowa lub hamująca wywierana przez mechanizm jezdny w celu przemieszczania wózka po pomoście dźwigowym.
Każdy z tych komponentów ma rzeczywiste fizyczne źródło w suwnicy. Kąt, pod którym działa siła napędowa, często oznaczany w podręcznikach jako α, reprezentuje kierunek przyłożonej siły względem poziomu. W praktyce kąt ten zależy od sposobu rozłożenia siły uciągu oraz sposobu połączenia wózka z pomostem i wózkiem końcowym.
- Ciężar własny wózka jest zwykle najmniejszą z trzech sił, ale nadal wpływa na obciążenie koła.
- Podwieszony ładunek jest dominującą siłą pionową i wpływa na wybór udźwigu wciągnika.
- Siła napędowa musi być wystarczająca do pokonania oporów toczenia, bezwładności i ewentualnych sił hamowania.
Standardowa metoda rozwiązywania problemu trzech sił
Gdy znane są kierunki i wielkości sił, rozwiązanie jest zgodne ze standardową procedurą dla współpłaszczyznowego układu sił współbieżnych. Konfiguracja zwykle rozpoczyna się od rozłożenia każdej siły na składowe x i y. Jeśli siła P zostanie przyłożona pod kątem α do poziomu, siła A działa poziomo, a siła B pionowo w dół, równania równowagi są proste:
Z kierunku x: P cos α A = 0.
Z kierunku y: P sin α - B = 0.
Rozwiązanie tych dwóch równań daje P = B / grzech α i A = - B cot α. Znak ujemny na A wskazuje po prostu, że siła pozioma musi przeciwstawić się składowej poziomej P, aby wózek pozostał w równowadze.
Poniższa tabela pokazuje, jak zmienia się wymagana siła P wraz ze zmianą kąta α, przy użyciu obciążenia pionowego B wynoszącego 400 funtów. Dokładne liczby są mniej istotne niż trend, który ilustrują: mniejszy kąt wymaga większej siły napędowej, a większy kąt zmienia rozkład obciążenia na szynie suwnicy.
| α (stopnie) | P = B / sin α | Praktyczna uwaga |
|---|---|---|
| 30 | 800 funtów | Wysoka siła napędowa; znacząca reakcja pozioma na szynę. |
| 40 | 622 funty | Umiarkowany poziom siły; przedstawiciel wielu układów wózków przemysłowych. |
| 50 | 522 funty | Obniż P, ale pionowa składowa P zwiększa obciążenie toru skierowane w dół. |
| 60 | 462 funty | Najmniejsza siła napędowa; kierunek ciągnięcia jest bardziej pionowy, co zmienia ścieżkę obciążenia koła. |
Praktyczna implikacja jest taka, że zmiana α nawet o 10 stopni może zmienić wielkość wymaganej siły napędowej o prawie 20 procent. Dlatego też kąt należy od początku dokładnie określić, a nie traktować go po namyśle.
Jak analiza pomaga w wyborze komponentów
Po rozwiązaniu sił powstałe obciążenia stają się danymi wejściowymi do projektowania części mechanicznych wózka. Pionowe obciążenie koła jest głównym czynnikiem wpływającym na wybór wózka końcowego żurawia. Pozioma siła napędowa określa wymagany moment obrotowy silnika napędowego i moc bloku koła dźwigu. Podwieszony ładunek oraz efekty dynamiczne decydują o udźwigu znamionowym wciągnika.
W prawdziwym systemie dźwigowym wózek końcowy jest produkowany z określonym rozstawem osi i średnicą szyny, aby dopasować się do oczekiwanych obciążeń kół. Wybór standardowego wózka końcowego bez sprawdzenia jego połączenia z ramą wózka i jego wytrzymałości na obliczone obciążenie koła jest częstą przyczyną uszkodzeń mechanicznych. Gdy na wózek działają trzy siły opisane w analizie statycznej, największy udział w reakcjach pionowych przejmuje wózek końcowy. Właśnie dlatego linia produktów TBM do wózków końcowych dźwigów została zaprojektowana ze wzmocnionymi sekcjami i solidnymi łożyskami kół, aby wytrzymać kombinacje sił pionowych i poziomych.
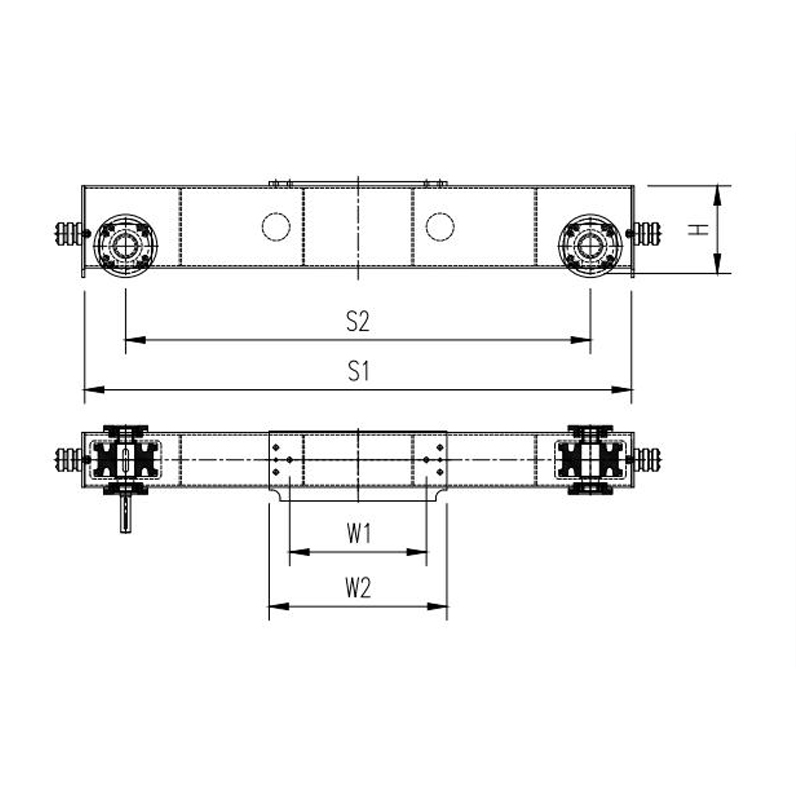 Wózek końcowy dźwigu do systemów wózków ze wzmocnionymi sekcjami Zaprojektowany do stosowania z dużymi kombinacjami sił pionowych i poziomych, ten wózek końcowy wspiera most dźwigu i mechanizm jezdny, zapewniając stabilność i trwałość w zastosowaniach przemysłowych. Zobacz produkt →
Praktyczne rozważania wykraczające poza równowagę statyczną
Równowaga statyczna jest punktem wyjścia, a nie ostateczną odpowiedzią. Limity obciążenia roboczego, współczynniki bezpieczeństwa i klasyfikacje obciążenia wpływają na to, czy konstrukcja sprzętu jest bezpieczna w codziennej pracy. W przypadku elektrycznych wciągników linowych ogólnego przeznaczenia często stosuje się europejską normę FEM lub równoważną klasyfikację obciążenia, taką jak ISO M3 do M5, aby określić, ile godzin dziennie wciągnik może pracować przy danym obciążeniu. Ten współczynnik cła nie jest arbitralny; wpływa to na rozmiar hamulca, gatunek liny stalowej i pojemność cieplną silnika.
Problem trzech sił nie uwzględnia również wahań ładunku, sił wiatru działających na dźwig zewnętrzny ani wpływu nachylonego pasa startowego. Te dodatkowe obciążenia należy uwzględnić w ogólnym projekcie systemu wózka. Blok koła należy ocenić zarówno pod kątem obciążenia statycznego, jak i sił poziomych powstających podczas jazdy i hamowania. Kiedy wózek przyspiesza lub zatrzymuje się, bezwładność ładunku wywiera dodatkową siłę poziomą, która nie jest częścią podręcznikowego problemu statycznego. Ta dodatkowa siła musi zostać przejęta przez obrzeża kół i gąsienicę. Wsporniki kół dźwigów TBM są produkowane z kołami hartowanymi kołnierzowo i uszczelnionymi łożyskami, aby wytrzymać wielokrotne obciążenia boczne.
 Wytrzymały blok kół dźwigu z kołami hartowanymi kołnierzowo Zbudowany z wysokowytrzymałej stali stopowej i uszczelnionych łożysk, ten blok koła wytrzymuje obciążenia boczne powstające podczas przyspieszania i hamowania, zapewniając płynną i precyzyjną jazdę żurawia. Zobacz produkt →
Budowa bezpiecznego systemu wózków z podnośnikiem TBM
Z perspektywy komponentów problem trzech sił pojawia się na każdym etapie systemu wózka. Wózek końcowy musi przenosić obciążenia kół, bloki kół muszą wytrzymywać poziome siły przesuwu, a wciągnik linowy należy dobrać pod kątem odpowiedniego udźwigu i prędkości. Firma TBM Lifting produkuje elektryczny wciągnik linowy SHA7 o standardowym prześwicie i dwudźwigarowy wciągnik SHA8 w konfiguracjach w stylu europejskim, które zapewniają wyraźny margines udźwigu w zastosowaniach wózków przemysłowych. The asortyment elektrycznych wciągników linowych jest wymiarowany z uwzględnieniem ścieżki obciążenia wózka i reakcji kół, dlatego punkty połączeń komponentów są projektowane od początku tak, aby wytrzymać obliczone siły.
Określając system wózka, zacznij od rzeczywistego wykresu siły swojej instalacji. Określić zawieszony ładunek, masę wózka, układ szyn i kąt naciągu mechanizmu napędowego. Przy tych podstawowych danych obliczeniowych obliczenia statyczne dają jasny zakres obciążeń roboczych. Następnie dopasuj te ładunki do wciągnika i zestawu elementów wózka końcowego, które zostały zbudowane z myślą o tych samych wymaganiach i standardach bezpieczeństwa.
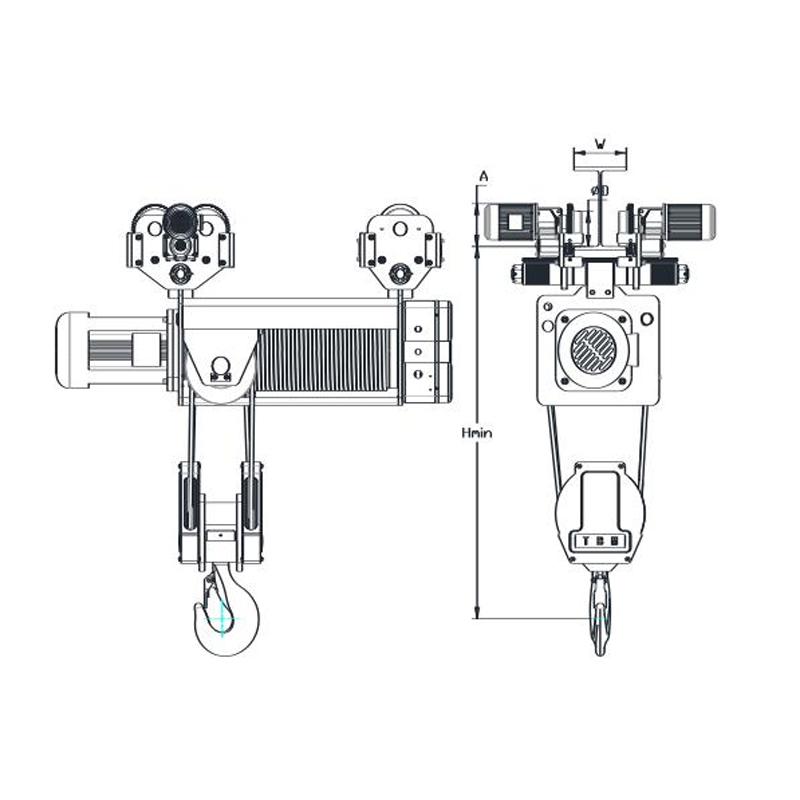 Elektryczny wciągnik linowy SHA7 o standardowym nadprożu Wyposażony w wysokowydajny silnik i konwersję częstotliwości zapewniającą płynną pracę, wciągnik ten nadaje się do transportu materiałów w produkcji maszyn, montażu samochodów i innych gałęziach przemysłu. Zobacz produkt →
W tym klasycznym problemie statyki na wózek podnośnikowy działają trzy siły, ale rzeczywista wartość tych obliczeń pojawia się, gdy stosuje się je do projektowania i doboru rzeczywistego sprzętu podnoszącego. Metoda analityczna stosowana do określenia obciążeń jest tą samą metodą, która określa, czy wózek będzie działał płynnie, utrzymał się w jednej linii na szynach i osiągnął zaplanowany okres użytkowania. Dopasowując rozwiązanie siłowe do odpowiednio dobranych wciągników, wózków końcowych i bloków kół, można uniknąć kosztownych awarii wynikających z komponentów o zbyt małych wymiarach. Aby obliczyć siłę w oparciu o konkretny układ wózka i dźwigu, skontaktuj się z nami Zespół techniczny TBM .
Wiadomości

Firma zawsze przywiązywała dużą wagę do rozwoju nowych produktów i innowacji technologicznych, koncentrując się na wysokim punkcie wyjścia, wysokiej konfiguracji
Kategorie produktów
Skontaktuj się z nami

Nr 9 Tenglong Road, strefa funkcji przemysłowych Huangze, miasto Huangze, miasto Shengzhou, prowincja Zhejiang, Chiny

info@tbmhoist.com

+86 - 18957539688
Prawa autorskie © Zhejiang Shuangniao Lifting Equipment Co., Ltd.
